[拼音]:juzhen lifa
[外文]:matrix force method
按力法的基本原理,以矩阵为数学工具,计算结构的内力和位移的方法,是结构矩阵分析方法中的一种。
结构矩阵分析方法需将结构离散成有限数目的单元进行计算。矩阵力法中常用的单元形式为简支式和悬臂式,这两种单元较为简单,其中尤以简支式为常见。当单元承受非结点荷载时,可用等效结点荷载代替。其方法是将单元间的分界结点视为固定求出固端反力,然后反其向作用在结点上。
矩阵力法的基础是力法,计算超静定结构时要选取基本体系和基本未知力。选取的方法有两种:一种是根据结构的具体情况由计算者选取,并在人为选定的基本体系的基础上计算;另一种是把力法和线性代数中关于秩的知识结合起来,先建立结点平衡方程式,然后利用约当消去法,使多余的基本未知力自动分离出来,这种分析方法称为秩力法。由于前一方法与力法结合较为紧密,故较易了解和常用。
将原有荷载和基本未知力均视为外力时,可以得出结点作用力列矩阵 、结构基本未知力列矩阵
 与单元基本未知力(杆端力)列矩阵
 的关系式如下:
= P
 +
 X
 (1)
式中 P和X 分别表示结点作用力
 和结构基本未知力
 对基本体系的内力影响矩阵。
单元基本未知力  与相应杆端位移
 之间的关系式为
= m
 (2)
式中 m为未装配结构的柔度矩阵,它等于各单元柔度矩阵(i)作为子块的对角矩阵。而杆端位移
 与结点的荷载方向的位移
 (包括结点作用力和基本未知力在荷载方向的位移P和X的关系式为
=
 (3)
式中 =[P嗈X]T;
 为杆端位移对结点的荷载方向位移的变换矩阵。根据虚功原理,可得=[
 P嗈X]T。
根据上面三式,可以得到
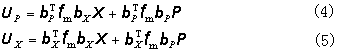
根据相应于基本未知力方向的变形协调条件, =0,可得到式中
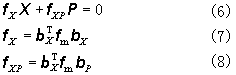
式(6)中 X称为已装配结构的柔度矩阵,即一般力法基本方程中的系数矩阵δ,而P
 即一般力法基本方程中的自由项矩阵
 P,因而式(6)即为力法基本方程的矩阵表达式。由(6)即可求得
 ,代入(1)和(4)式,即得单元基本未知力
 和结点荷载方向位移
 P。既得列矩阵
 ,由平衡条件可求出单元全部杆端力列矩阵
 为
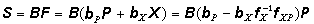 (9)
式中 为单元基本未知力对单元全部杆端力的变换矩阵。实际杆端力矩阵为
 a应由(9)式再叠加单元非结点荷载引起的固端力矩阵f。第i单元实际杆端力矩阵应为
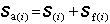 (10)
矩阵力法计算杆端力步骤为:
(1)选取基本体系和基本未知力;
(2)划分单元,并求出等效结点荷载;
(3)求出单元柔度矩阵 i,并构成m;
(4)求出 X、P,并由(7)(8)式求出
 X、P;
(5)由(9)式求出全部杆端力 ,从而由(10)式求出实际杆端杆力a。
用矩阵力法求静定结构的位移时,由公式(4)令基本未知力X=0,即可得静定结构结点荷载方向位移的公式为
 (11)
在超静定结构分析中,由于矩阵力法的基本未知数是多余力,因而在计算超静定次数较少的结构时较为合适。不过采用矩阵力法很难编制出适用于各种结构的大型通用程序。所以目前常采用基本体系的单元形式统一的矩阵位移法进行分析。